
2026年11月14—15日,第七届人工智能与机器人关键技术大会在南京召开。本次大会由中关村智友天使人工智能与机器人研究院、南京航空航天大学主办,蚌埠学院等多家高校、科研平台联合主办。蚌埠学院党委副书记、院长张亚新教授担任大会组委会主席,电子与电气工程学院院长王艳春教授担任大会组委会副主任。大会以“智能新时代 共筑新未来”为主题,汇聚全国科研院所、高校及产业界约500名代表,围绕人工智能与机器人关键核心技术开展研讨交流。在王艳春教授带领下,我校来自电子与电气工程学院、计算机与信息工程学院、机械与车辆工程学院的10名教师代表参会,4位博士在专题分论坛作学术报告,展示学校相关科研成果。
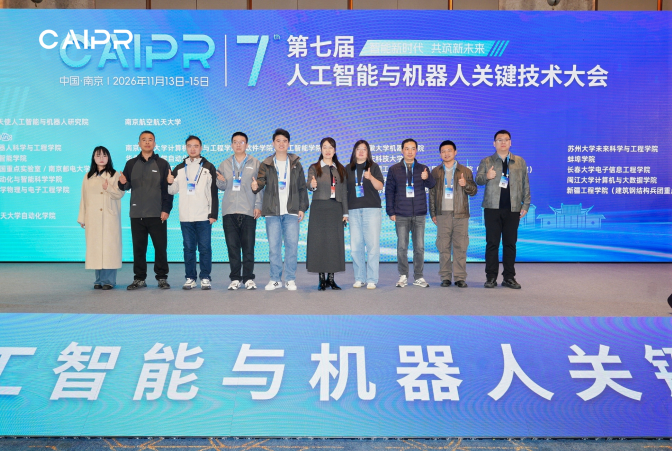
主旨报告环节,华东理工大学教授、中国工程院院士钱锋等多名资深专家学者先后分享前沿成果,围绕大模型、具身智能、水下机器人、柔性机器人、人形机器人、三维感知、智能机器人技术规范等方向研判发展趋势,带来高水平学术分享。
本届大会设置 “具身智能与机器人感知决策”“机器人智能控制与自主系统”“智能制造与高端自动化”“智能计算与多源信息融合”“无人系统智能控制与协同”“大模型与生成式人工智能前沿”“人工智能可信感知与行业智能应用” 七大专场分论坛,累计开展150余场学术报告,搭建起多层次、立体化的学术交流平台。其中,我校四位青年博士在三个专题分论坛依次登台汇报最新研究进展:
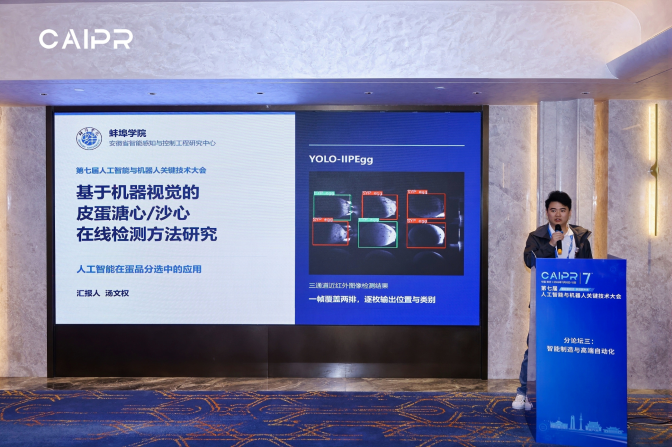
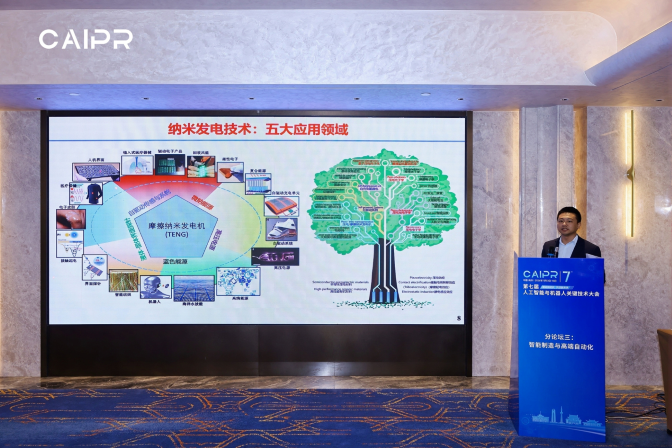
在智能制造与高端自动化分论坛,电子与电气工程学院汤文权博士作题为《基于机器视觉的皮蛋溏心/沙心在线检测方法研究》的报告。针对传统皮蛋品质检测效率不高、人工判定主观性强等痛点,该研究运用机器视觉技术实现皮蛋品质无损、自动化在线检测,为农产品智能分拣提供新的技术路径。机械与车辆工程学院高琪博士分享《基于摩擦电原理的推力球轴承原位多故障监测方法》,依托摩擦电传感机制,融合信号处理与智能识别算法,实现轴承运行状态原位实时监测,为旋转机械故障诊断提供低成本、高灵敏度解决方案。
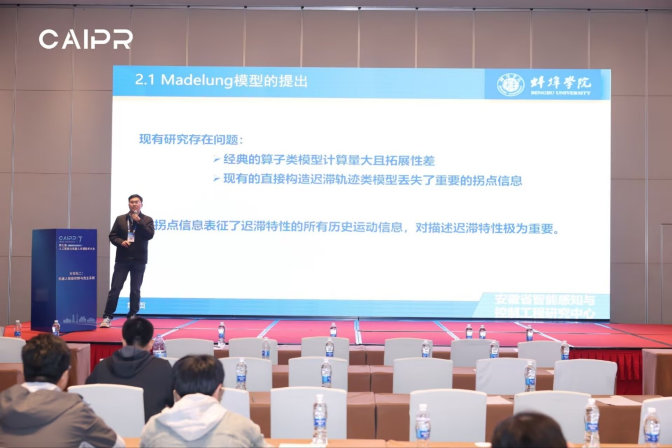
在机器人智能控制与自主系统分论坛,电子与电气工程学院李锐博士作题为《基于机器学习增强Madelung模型的压电作动器建模与前馈控制》的报告。研究对Madelung模型进行拓展优化,有效提升压电作动器建模精度,结合前馈控制策略改善系统动态响应性能。
在人工智能可信感知与行业智能应用分论坛,计算机与信息工程学院谭璐博士带来《几何先验与深度学习融合的可信视觉感知——面向手术机器人导航的医学影像分析》报告。该成果将几何先验知识融入深度学习框架,提升复杂手术场景下视觉感知的可信度与鲁棒性,为手术机器人精准导航提供技术支撑。
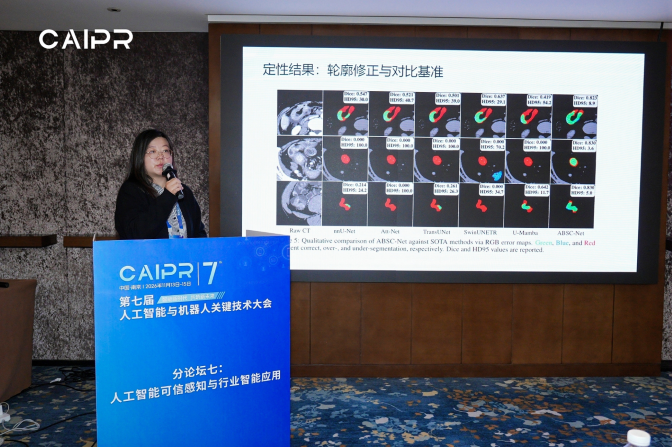
四项报告覆盖农产品智能检测、旋转机械故障监测、精密驱动控制、医疗机器人可信感知等交叉方向,充分展现我校多学院在人工智能与机器人领域的协同探索成效,获得与会同行关注与肯定。
本次大会搭建了人工智能与机器人领域高水平产学研对接平台,有力推动学科交叉融合、关键技术攻关与成果转化。下一步,蚌埠学院将持续用好高端学术交流平台,深化与国内高水平院校、科研机构和行业企业协同合作,深耕人工智能、机器人等前沿方向,促进产学研深度融合,以高水平学术交流赋能电子信息省级高峰培育学科建设和硕士点创建,聚力产出更多适配产业需求的创新成果,助力地方经济高质量发展。(撰稿:阚瑞祥;编辑:刘斯文;审核:哈焱)